项目简介
注意
本项目仍处于早期阶段,目前正在积极开发中 。
MiniABL是一个使用ABL方法完成诸如Minihack之类复杂强化学习任务的工具。它不仅支持Python编写程序,也支持基于Prolog的声明式语言构建的Agent。
在具体方法上, MiniABL支持最原始朴素的手写策略完成任务,也支持调用VLM之类的多模态模型。
👀 大致流程
MiniABL的运行流程如下图所示:
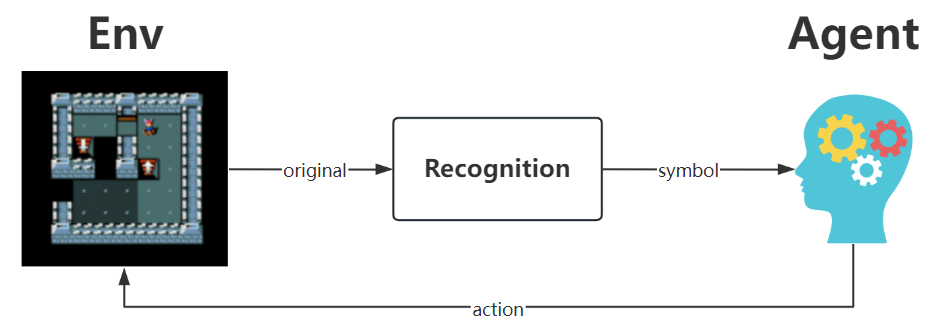
可以看到主要是3个模块循环运行: 环境模块、视觉识别模块、Agent模块。
一般来说,重心会集中在视觉识别模块以及Agent模块的设计上。至于环境模块默认使用Minihack的MiniHack-KeyRoom-S5-v0环境,如果有更多的需求可以直接更改配置文件。
信息
配置文件位于/src/config_manager/conf.yaml
✨快速入门
MiniABL已经配置了一个可以完整运行的Demo,其中视觉识别模块是一个已训练好的小型CNN,权重已在Repo中,它负责将每个像素小块进行分类,而Agent模块通过Prolog程序进行推理,归纳出下一步的step并执行。
因此,对于刚入门的用户,您可以选择执行
python main.py
随后运行过程的动画与图像会保存在/tmp_data目录下.
配置文件
项目的配置文件位于src/config_manager/conf.yaml下,如果您想要快速运行一个能跑玩的Demo,您可以将其修改为如下yaml:
# ===========================
# 配置文件
# ===========================

# 环境设置:
env_config:
  type: "minihack" # minigrid, minihack
  task: "MiniHack-KeyRoom-S5-v0"

# 视觉模块设置
vision_config:
  type: "cnn" # none, cnn, vlm, gt
  cnn_config:
    device: "cuda:7"
    num_classes: 7 # 分类器的label数目

# 智能体策略设置
agent_config:
  type: "python" # python, prolog
  name: "python_test_agent" # python/prolog文件名称(不需要加文件后缀与完整前置文件路径)
  vlm_config: # 目前只支持豆包, 如果你用的是vlm才需要填写
    api_key: 'dbxxxx'
    model_name: "doubao-seed-1-6-vision-250815"
    prompt: "给你一张minihack的游戏截图,这是一个比较复古的像素风游戏,地图由网格组成,player的任务是寻找到钥匙,开门,并到达目标点,黑色区域可能需要你走近之后才能看清,棕色的物体可能是门,但是你需要先找到钥匙才能开门,如果没有看到钥匙可能是因为钥匙在黑色的未探索区域中,请注意避让障碍物,例如未开锁的门以及墙壁,如果你发现你上一步执行移动行为之后,图片没有发生变化,那么说明你可能撞墙了,请你描述一下这个图片的内容,同时使用tool输出玩家下一步应该执行的动作"
    tools: {
                    "type": "function",
                    "function": {
                        "name": "act",  # 建议统一用字符串引号(单双引号均可,保持一致性)
                        "description": "用于控制 player 执行特定交互动作,包括四个方向移动、拾取物品、使用钥匙、开启门/宝箱",
                        "parameters": {
                            "type": "object",
                            "properties": {
                                "action": {
                                    "type": "string",
                                    "description": "player 需执行的具体动作,需从以下固定值中选择:\n- north/south/east/west:向对应方向移动(如 north 代表向北)\n- pickup:拾取当前位置的物品(如钥匙、道具)\n- apply:使用已拾取的物品(仅在持有钥匙等可交互道具时有效)\n- open:开启当前位置的门/宝箱(需先通过 apply 使用对应钥匙,否则无法打开)",
                                    "enum": ["north", "south", "east", "west", "pickup", "apply", "open"]  # 核心:限定仅允许的动作值
                                }
                            },
                            "required": ["action"]  # 明确 action 为必选参数,模型必须返回该值
                        }
                    }
                }